
DEEP UAV Simulator 飞行仿真平台
DEEP UAV Simulator 为无人机产品的开发提供了符合真实物理交互的模拟环境,支持硬件在环仿真,可将飞控直接接入仿真平台进行软件与算法的实机验证,大幅降低测试验证成本。

实时拟真 3D 环境
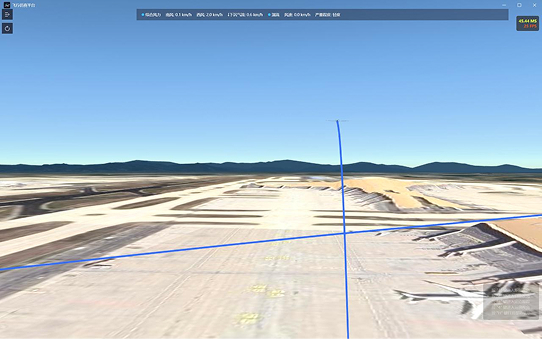
融合真实地理坐标系统与高精度地景数据库,精准定位每一处地点,全方位还原现实世界地貌、景观等要素。同时支持高自由度场景自定义搭建,可一键生成城市级实景、灵活定制专属仿真环境。
真实物理的飞行体验
基于真实飞行动力学模型仿真,支持多种空气动力学模型,包括重力、风力风向、碰撞检测、激光雷达避障等物理交互仿真,可根据不同气候、季节等工况模拟真实电池或燃油的续航。
硬件在环仿真
硬件直接与虚拟环境互动,基于实机运行评估模型与算法的性能和稳定性,支持故障注入,大幅降低测试验证成本,提前发现潜在问题。
全要素无人作业模拟
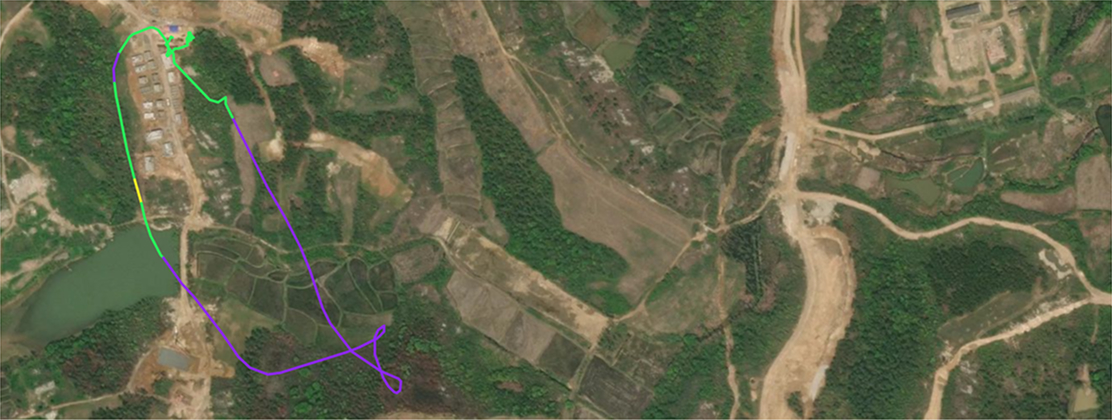
支持自定义创建任务场地,在虚拟场地内进行单机飞行训练与多机型任务协同,支持多台飞控多种不同机型同时接入,并提供全流程回溯复盘。
支持各型无人载具支持各型无人载具
预置 6 款无人飞行器模型,支持用户导入自定义模型,包括无人车、无人船等

支持场景自定义
提供低门槛、高还原度、高自由度的三维仿真场景搭建功能,通过构建高度逼真的虚拟飞行环境提升仿真环境的真实性与沉浸感,降低实际飞
行成本与风险,支持多样化训练与研发需求,为无人机仿真任务提供高逼真、可定制的环境支撑。
批量生成建筑
基于高精度卫星地理底图,用户可自由划定生成范围,自定义建筑高度、密度等参数,一键生成与真实地理环境高度匹配的城市级三维场景,场景支持昼夜环境切换。
 批量生成建筑
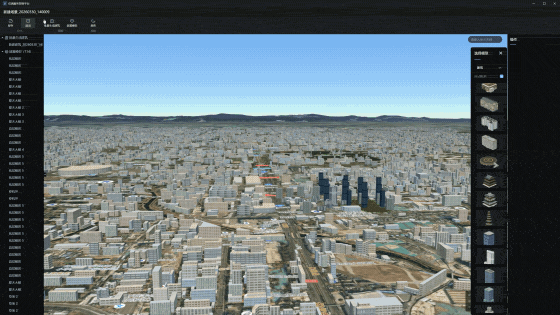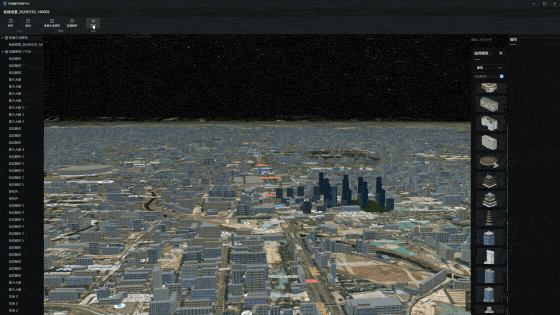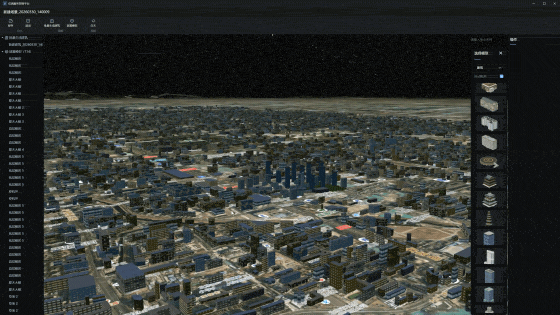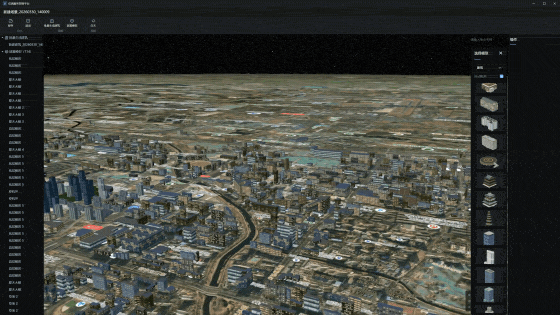 昼夜切换
模型化场景搭建
内置覆盖无人机、建筑、场地设施、环境要素的全品类预置模型库。支持模型空间位置、三轴姿态的可视化拖拽,提供精准参数双模式编辑。
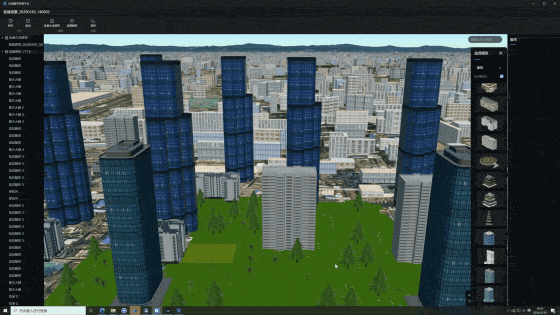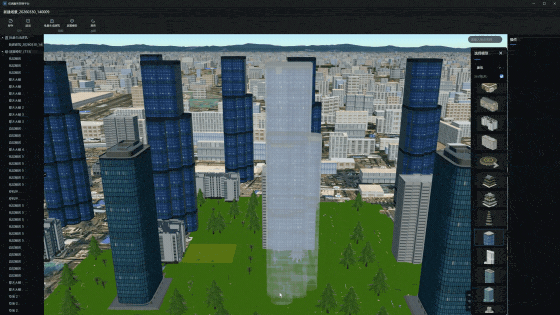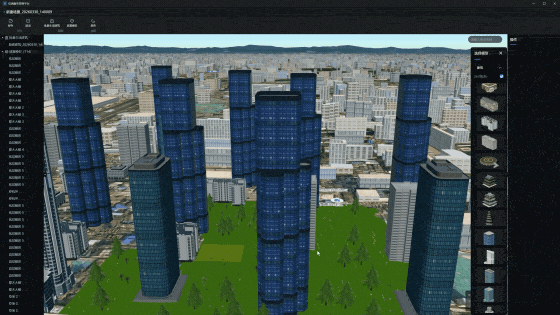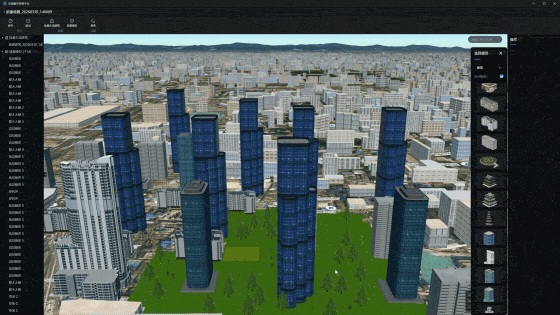 模型化场景搭建
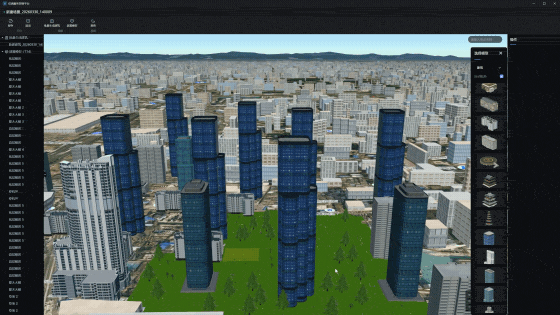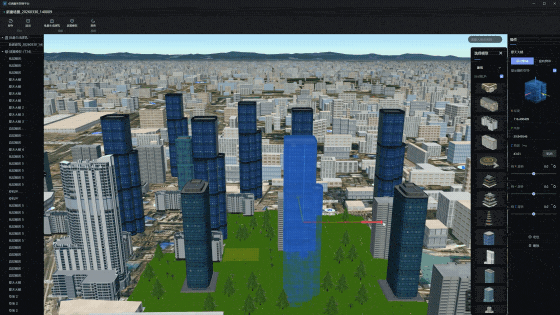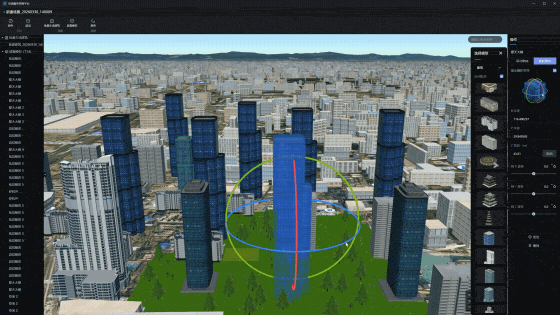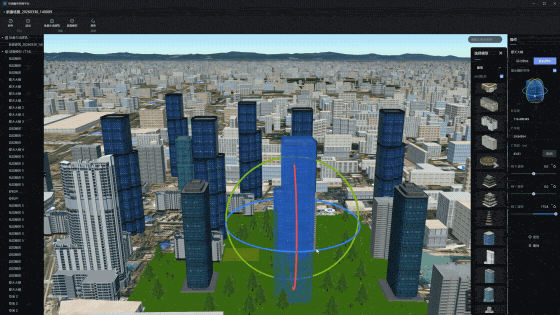 模型平移旋转
场景应用
用户可基于仿真平台的场景自定义能力,结合自身的业务需求,快速搭建和还原真实环境的场景,全方位适配飞行训练、算法验证、任务演练、行业作业等多元化业务需求,大幅降低实体场地搭建成本与实机试飞风险。
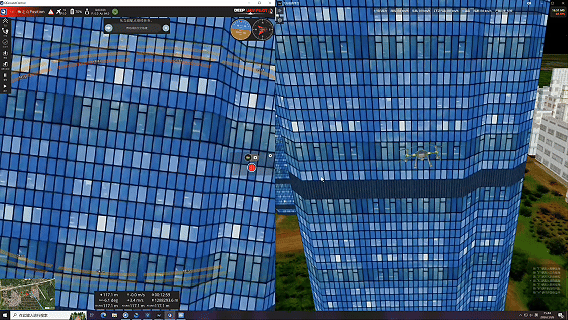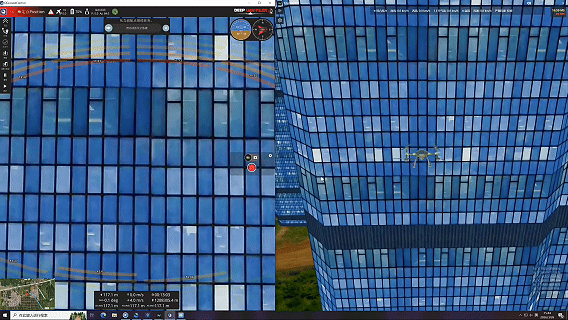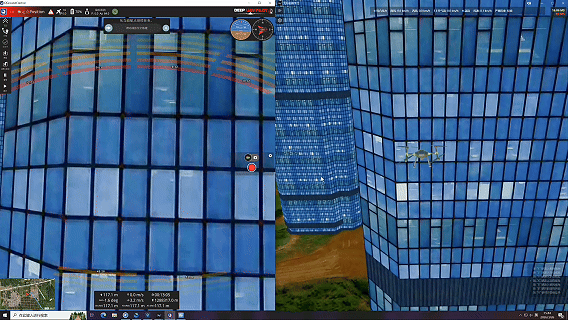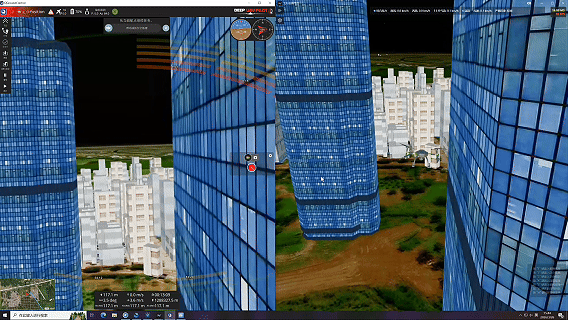 避障算法验证
 模拟飞行训练
 复杂环境飞行
高精度三维数字实景
融合真实地理坐标系统与高精度地景数据库,精准定位每一处地点,全方位还原现实世界地貌、景观等要素,使虚拟环境更贴合实际
真实的物理引擎
交互精准反馈真实的物理引擎 交互精准反馈
交互精准反馈
通过精准还原物理原理与现象,打造高度贴合现实的飞行体验

真实飞行动力学模型仿真,支持多种空气动力学模型。
支持重力、风力风向、碰撞检测等物理交互仿真。
根据不同气候、季节等飞行工况模拟真实电池或燃油的续航。
支持激光雷达避障模拟。
- 流体气动模型算法模拟流体在不同时刻、不同位置的速度、压力、密度等物理量的数值。
- 六余度力学模型算法模拟有多个自由度运动的物体,如机器人、飞行器等的空间运动状态。
- 物理模型算法结合质量、位置、速度等状态参数,实时模拟物体受力与碰撞后的运动状态变化。
真实的模拟环境交互优化
通过精准还原真实物理动力学模型与交互现象,打造高保真结合现实的飞行仿真体验
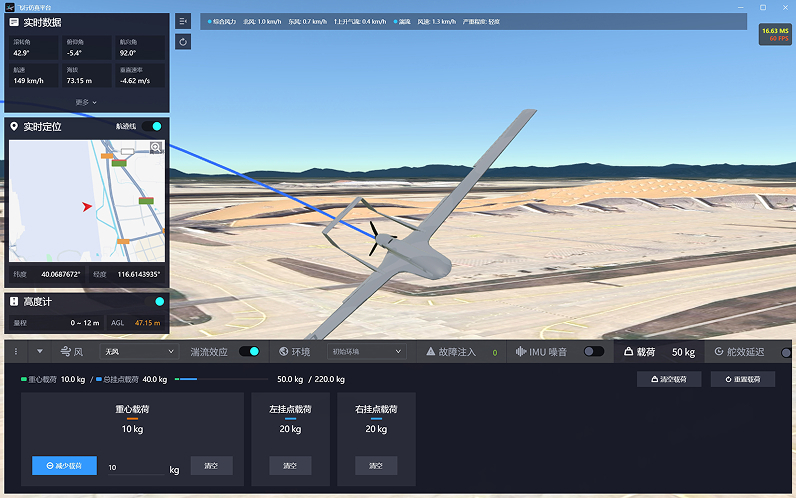
动态重心,载荷调整
支持在飞行过程中动态调整重心载荷以及挂点载荷,以模拟不同载重情况下的飞行状态。
舵效延迟仿真
0-2000ms 可调参数。通过模拟实际操作延迟,用户可优化控制策略和系统设计,降低实机测试风险。
着陆辅助
提供跑道对准指引的着陆模拟,在虚拟环境中逼真模拟着陆最后阶段的精细操控。
丰富全面的环境气象仿真
风、雨、雾、云按需创建多级可调,全方位验证气动性能与识别追踪算法
光电吊舱与传感器模拟
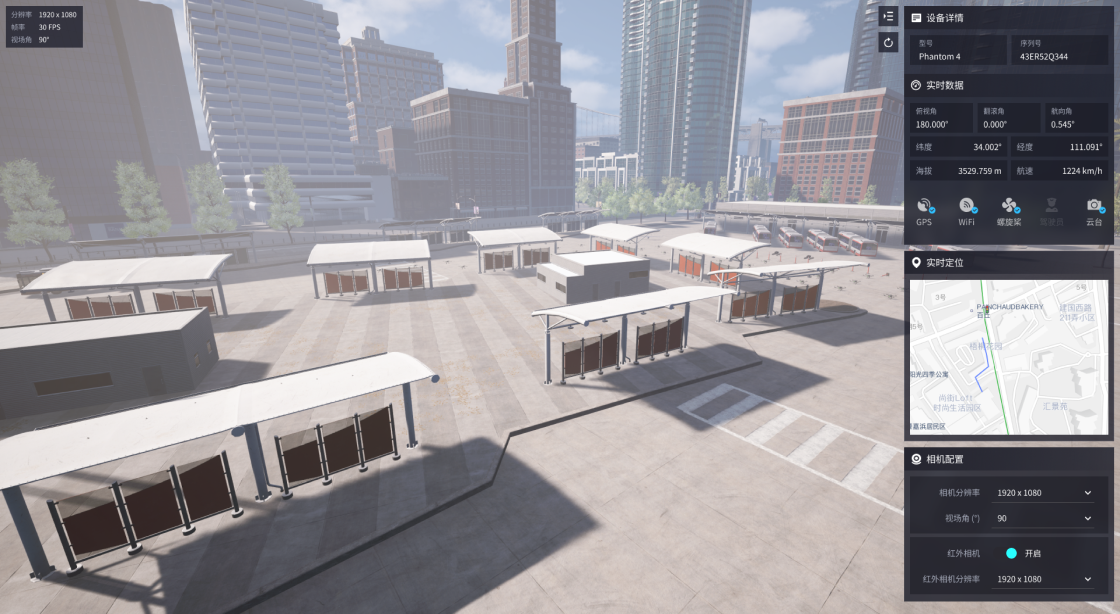 可见光相机
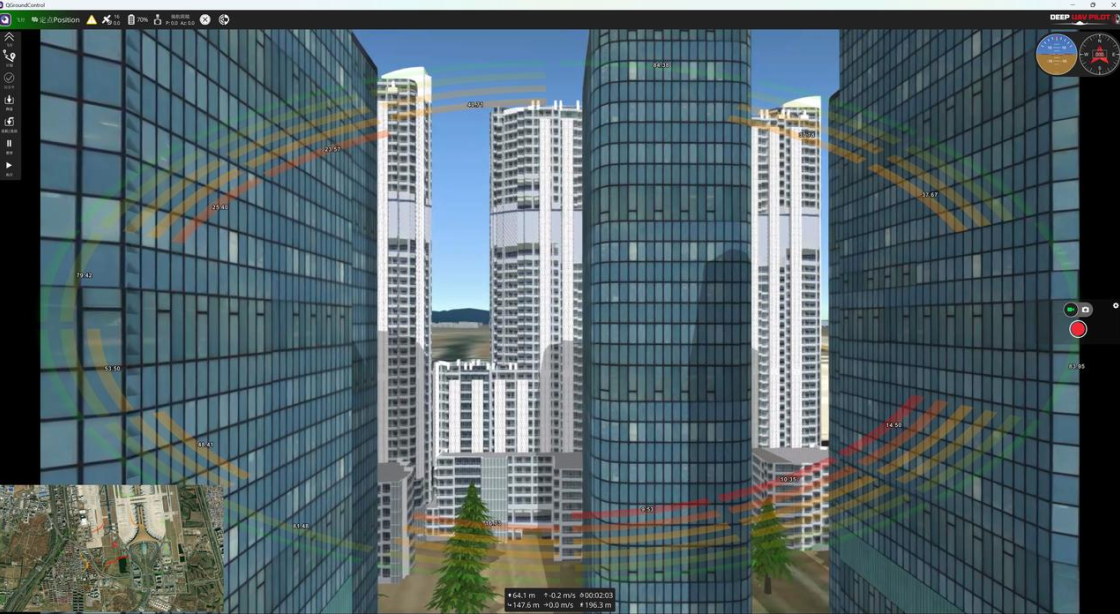 激光雷达
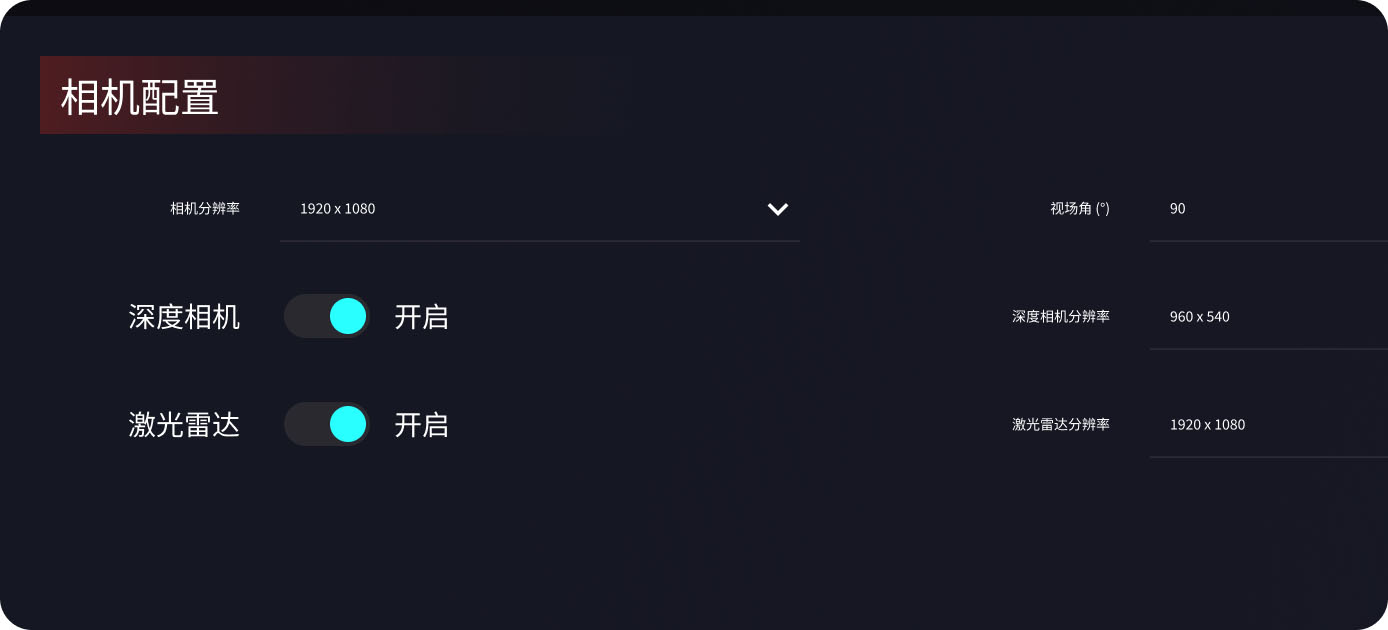
硬件在环 全要素测试验证
仿真度高达 99%,能够精准模拟硬件运行状态,真实还原测试场景
可避免高成本的真实测试环境搭建,减少设备采购费用,同时确保测试准确性,显著降低测试验证成本


对比传统验证方式

实机测试
软件测试依赖真机生产,而真机本身存在诸多不可控风险,如设备故障、意外损坏等。此外,场地租赁费用颇高,高峰期还需要排队预约。
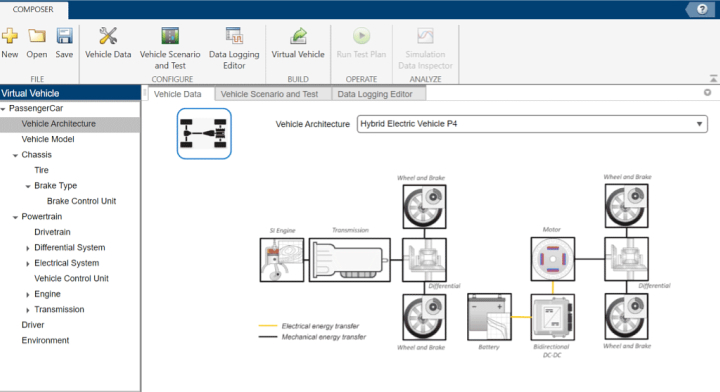
软件仿真
基于 MATLAB 等工具的软件仿真主要用于验证算法逻辑,难以还原真机运行效果,像真机的物理交互、实时响应等都难以体现。

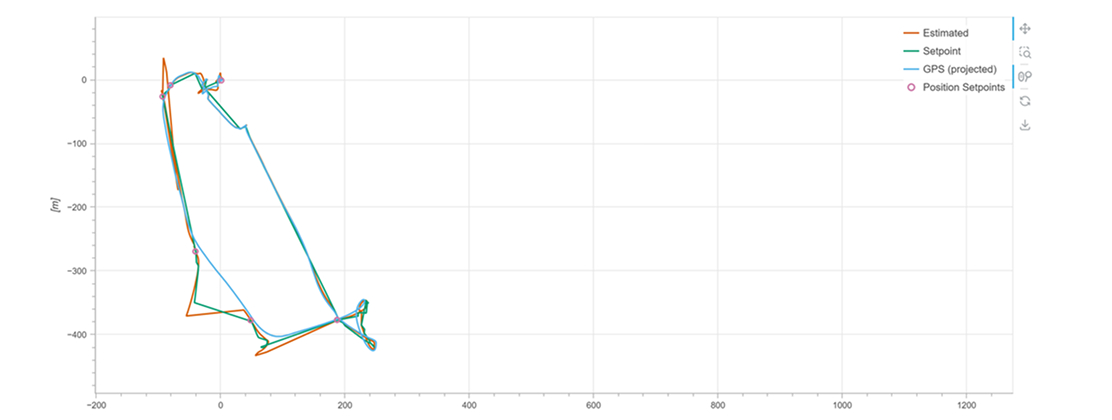
数据(2D)仿真
呈现形式单一、可视化程度低,难以直观展示飞行器姿态变化和飞行过程中的动态细节,不利于全面评估飞行效果。
多机型协作
支持接入多台飞控,模拟多机协同作业,支持各类机型共同协作。


任务模拟与复盘评估
支持自定义创建任务场地,在虚拟场地内进行单机飞行训练与多机型任务协同
支持多台飞控多种不同机型同时接入,并提供全流程回溯复盘与数据分析工具



平台扩展
通过丰富的软硬件接口与多语言兼容,提供开放多元的飞行开发平台
硬件在环接口
兼容 PX4/ArduPilot 飞控协议(MAVLink v2.0),可集成实时网络架构 VSOA,满足高精度仿真需求。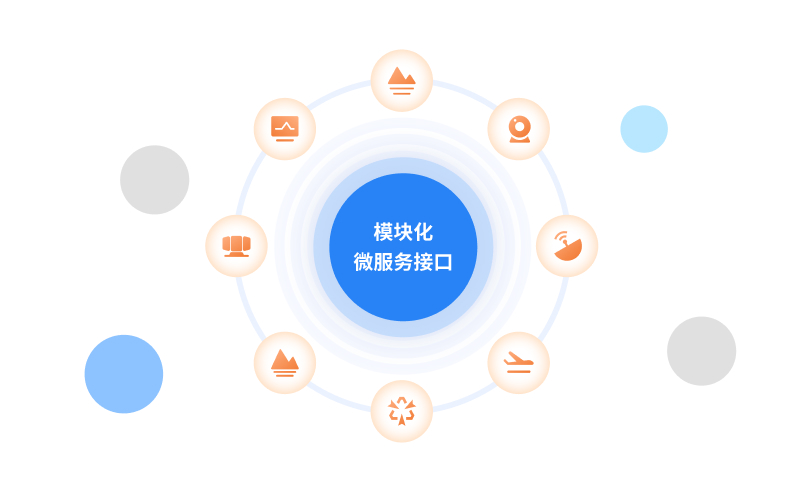
开发接口
提供模块化微服务接口,支持遥测、摄像头、探测与 HUD、云台控制、激光雷达、精准降落引导、地形避障、投掷管理、攻击飞行及歼灭打击等多种功能扩展。
多语言开发支持
全面支持 Python、JavaScript、Java、Go、C、C++ 等主流开发语言,便于二次开发与系统集成。
咨询流程

